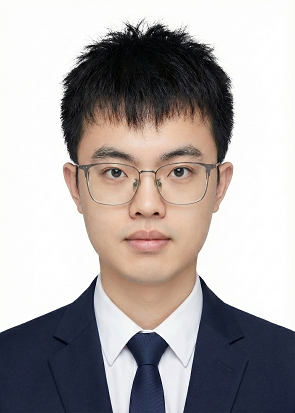
姓名: 向志毅
学位: 博士
职称: 讲师
招生学位点:信息与通信工程(学硕)、电子信息(专硕)
邮箱:xiangzhiyi0816@gmail.com;xiangzhiyi@xtu.edu.cn
详细介绍:
向志毅,男,博士,讲师,硕士生导师。2026年7月毕业于国防科技大学前沿交叉学科学院光学工程专业,获工学博士学位;2026年8月入职湘潭大学自动化与电子信息学院。
主要从事车载激光多普勒测速、惯性导航、惯性基组合导航与多传感器信息融合研究,重点关注卫星导航拒止环境下地面车辆的高精度、高可靠自主导航。近几年作为核心骨干深度参与多项国家级和军队重点科研项目,以第一作者在IEEE Transactions等领域权威期刊上发表高水平论文十余篇,其中SCI检索11篇,以第一发明人或第二发明人(导师第一)授权发明专利8项。担任Navigation、TII、TIE、TAES、TMECH等多个导航与惯性领域顶级期刊的审稿人。
本科生培养:欢迎爱琢磨,动手能力强的本科生(大一即可)加入研究团队!手把手指导学术研究和SCI论文撰写。
研究生招生:信息与通信工程(学硕)、电子信息(专硕),欢迎附带简历邮件联系。
一、主讲课程
暂无
二、研究方向
1. 惯性导航与惯性基组合导航
研究捷联惯性导航系统的初始对准、误差建模与误差抑制,以及惯性导航与卫星导航、激光多普勒测速仪、里程计等辅助传感器的组合导航方法。
2. 车载激光多普勒测速与自主导航
研究激光多普勒测速仪的系统建模、在线标定及导航应用,以及分布式多激光多普勒测速系统的构型设计与融合方法。
3. 多传感器信息融合与容错导航
研究异常值检测、自适应滤波及容错融合算法,提高卫星导航拒止和传感器异常条件下的导航连续性与可靠性。
4. 深度学习辅助导航
研究数据驱动方法与导航模型的融合,利用深度学习开展运动信息预测与辅助定位,提升复杂环境下的车辆自主导航性能。
三、国内外学术期刊发表(部分)
1. Xiang Z, Wang Q, Nie X, et al. Deep learning-aided Laser Doppler Velocimeter-Inertial Measurement Unit Fusion for Robust Vehicle Localization in Global Navigation Satellite Systems-denied environments[J]. Engineering Applications of Artificial Intelligence, 2026, 165: 113425.
2. Xiang Z, Wang Q, Huang R, et al. Further application of pitch independent laser Doppler velocimeter in land vehicle autonomous navigation[J]. IEEE Transactions on Vehicular Technology, 2025, 74(7): 10268-10281.
3. Xiang Z, Wang Q, Jin S, et al. A fault-tolerant sins/dual 2D-LDV tightly coupled integration scheme for autonomous vehicle navigation[J]. Scientific Reports, 2025, 15(1): 35671.
4. Xiang Z, Wang Q, Nie X, et al. LSTM-assisted SINS/2D-LDV tightly coupled integration approach using local outlier factor and adaptive filter[J]. IEEE Transactions on Instrumentation and Measurement, 2024, 74: 1-15.
5. Xiang Z, Wang Q, Jin S, et al. Online calibration method for SINS/LDV integrated navigation system based on left group error definition[J]. Measurement Science and Technology, 2024, 35(5): 055106.
6. Xiang Z, Wang Q, Huang R, et al. A robust online calibration method for SINS/LDV integrated navigation system based on position observation[J]. IEEE Sensors Journal, 2023, 24(1): 895-908.
7. Xiang Z, Wang Q, Huang R, et al. Online calibration method for pitch-independent laser Doppler velocimeter based on improved integrated navigation model[J]. IEEE Transactions on Instrumentation and Measurement, 2023, 72: 1-13.
8. Xiang Z, Zhang T, Wang Q, et al. A SINS/GNSS/2D-LDV integrated navigation scheme for unmanned ground vehicles[J]. Measurement Science and Technology, 2023, 34(12): 125116.
9. Xiang Z, Wang Q, Huang R, et al. A fast robust in-motion alignment method for laser Doppler velocimeter-aided strapdown inertial navigation system[J]. IEEE Sensors Journal, 2022, 22(17): 17254-17265.
10. Xiang Z, Wang Q, Huang R, et al. In-motion initial alignment method for a laser Doppler velocimeter-aided strapdown inertial navigation system based on an adaptive unscented quaternion H-infinite filter[J]. Measurement Science and Technology, 2022, 33(3): 035001.
11. Xiang Z, Wang Q, Huang R, et al. Position observation-based calibration method for an LDV/SINS integrated navigation system[J]. Applied Optics, 2021, 60(26): 7869-7877.
四、联系方式
通讯地址:湖南省湘潭市雨湖区湘潭大学工科楼 邮编:411105
邮箱:xiangzhiyi0816@gmail.com;xiangzhiyi@xtu.edu.c


