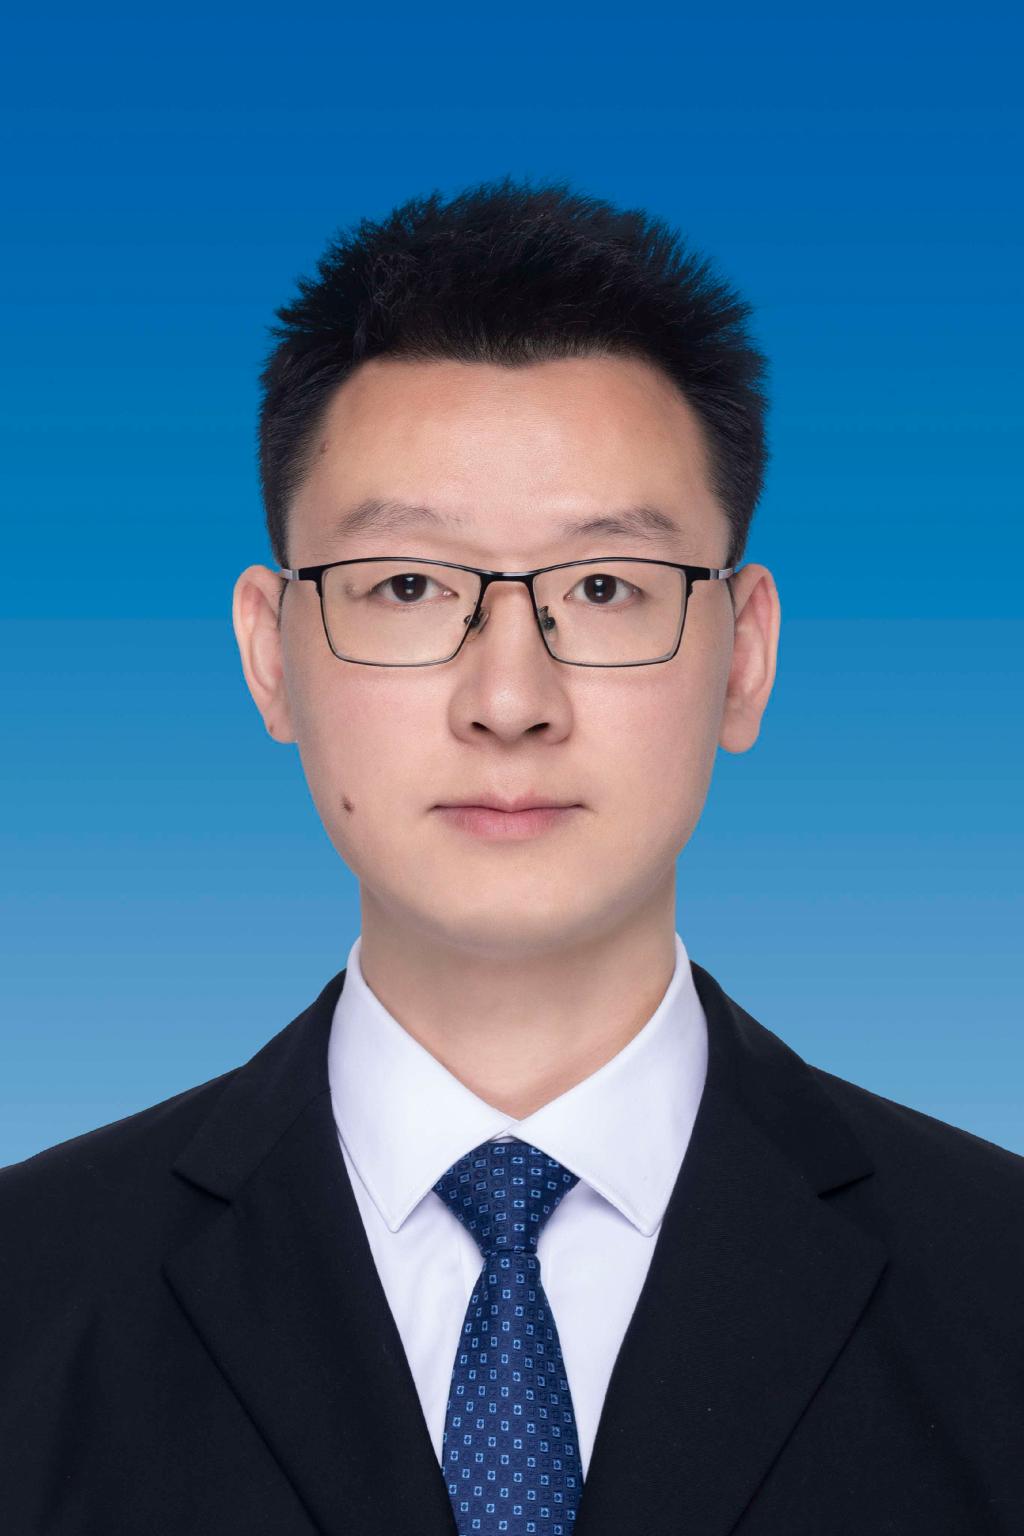
姓名:胡扬
学位:博士
职称:讲师,硕士生导师
招生学位点:控制科学与工程、电子信息(控制工程方向)
详细介绍
胡扬,男,中共党员,硕士生导师。2025年6月毕业于湖南大学,获工学博士学位,9月起在自动化与电子信息学院任教。主要从事机器人智能控制和无人机集群协同控制方面的研究。作为核心骨干成员深度参与了国家自然科学基金优秀青年科学基金项目"空地协同机器人技术及应用"、国家自然科学基金面上项目"多机器人信息物理系统安全弹性控制"、国家重点研发计划项目子课题、JKW基础加强重点项目子课题等国家级和省部级科研项目6项,承担关键算法设计与系统验证等核心研究任务。以第一作者在IEEE Transactions 、《自动化学报》等国内外权威期刊及国际会议上发表高水平学术论文10余篇。申请授权国家发明专利6项。担任IEEE Transactions等多个国际期刊审稿人。
本科生培养:欢迎动手能力强的本科生(大一即可)加入研究团队!手把手指导学术研究和SCI论文撰写。
研究生招生:控制科学与工程(学硕);电子信息(控制工程专硕),欢迎附带简历邮件联系。
一、主讲课程
1. 研究生:《机器人智能控制》
2. 本科生:《无人机导论》、《数据结构与算法》
二、国内外学术期刊发表
[1]Yang Hu, Zhiqiang Miao*, Dongbo Zhang, Yaonan Wang and Wei He, "Event-Triggered Formation Control of Quadrotor UAVs With Adaptive Finite-Time Disturbance Observer Under Switching Topologies," IEEE Transactions on Industrial Electronics, doi: 10.1109/TIE.2026.3688807.2026 (SCI,中科院1区,TOP, IF 7.2 )
[2] Yang Hu, Zhiqiang Miao*, Yaonan Wang, et al. L1 adaptive control-based formation tracking of multiple quadrotors without linear velocity feedback under unknown disturbances. IEEE Transactions on Automation Science and Engineering, vol. 22, pp. 5804-5815, 2025.(SCI 1区,中科院2区,TOP,IF 6.4 )
[3] Yang Hu, Zhiqiang Miao*, Yaonan Wang, et al. Uncertainty and disturbance estimator-based distributed formation tracking for quadrotors without linear velocity measurements. IEEE Transactions on Intelligent Vehicles, vol. 10, no. 3, pp. 2037-2048, March 2025.(SCI, JCR 1区,中科院1区, IF 14.3 )
[4] Yang Hu, Zhiqiang Miao*, Yaonan Wang, et al. Safe and Reliable Distributed Fault-Tolerant Formation Control for Quadrotor Swarms,IEEE Transactions on Aerospace and Electronic Systems, vol. 61, no. 4, pp. 9220-9234, Aug. 2025.(SCI, JCR 1区,中科院2区,TOP,IF 5.7)
[5] Yang Hu, Zhiqiang Miao*, Yaonan Wang , et al. Uncertainty and disturbance estimator‐based geometry tracking control for quadrotors without linear velocity measurements[J]. Asian Journal of Control, 2024, 26(2): 858-872.(SCI, JCR 2区,中科院4区,IF 2.7)
[6] Yang Hu, Zhiqiang Miao*, Yaonan Wang , Distributed Formation Tracking Control of Quadrotors Using L1 Adaptive Control and Differentiators [C], 14th Asian Control Conference (ASCC), Dalian, China, 2024.(EI)
[7] 胡扬,张东波,段琪.目标鲁棒识别的抗旋转HDO局部特征描述[J].自动化学报(EI,一级学报),2017,43(04):665-673.
[8] Yang Hu, Yangzhuo Chen, Xiaowen Cai, et al., "Energy-Based Event-Triggered Formation Control for Quadrotor Swarms with Adaptive Finite-Time Observer," 2026 41st Youth Academic Annual Conference of Chinese Association of Automation (YAC),Changsha,China,2026,pp.1960-1965, doi: 10.1109/YAC71005.2026.11616480.
[9] Yang Hu, Jun Yu, Chunyuan Gao,Yangzhuo Chen,Xiaowen Cai, Zhiqiang Miao and Yaonan Wang, Distributed Dynamic ERG-Based Formation Control for Variable-Scale Quadrotor Swarms with Obstacle Avoidance, CAC 2026.
[10] Xiaofeng Guo, Yang Hu, Yaonan Wang, et al., A Lightweight Spatio-Temporal Skeleton (STS) Attention Transformer for Long-Distance Gesture Recognition in UAV Control, IEEE Transactions on Industrial Electronics(TIE), Doi: 10.1109/TIE.2025.3587142. (SCI, JCR 1区,中科院1区,TOP IF 7.2 )
[11] Weiwei Zhan, Zhiqiang Miao, Yang Hu, Yaonan Wang, et al., Distributed Resilient Estimator for Networked Systems Under Deception Attacks, in 2024 18th International Conference on Control, Automation, Robotics and Vision (ICARCV), Dubai, United Arab Emirates, 2024, pp. 399-403. (EI).
三、发明专利
1.缪志强,胡扬,王耀南等,一种具有抗干扰能力的四旋翼无人机容错编队控制方法。发明专利 CN202411578989.4,中国。(已授权)
2.缪志强,胡扬,王耀南等,一种无线速度测量抗干扰的四旋翼无人机编队控制方法。发明专利 CN202310456425.2,中国。(已授权)
3.缪志强, 杨添壹, 王耀南, 林琼; 胡扬等,一种欠驱动型四旋翼无人机虚拟围栏安全控制方法。发明专利 CN202310459082.5,中国。(已授权)
4.张东波, 胡扬,一种目标鲁棒识别的抗旋转HDO局部特征描述方法.发明专利 CN105740870B,中国。(已授权)
5.梁桥康;肖海华;秦海;邹坤霖;邓淞允;胡扬,一种部分同路段多机器人配送包裹的路径规划方法.发明专利 CN 2023 1 0593671.2, 中国。(已授权)
四、承担/参与科研项目(部分)
1. JKW基础加强计划重点基础研究项目(2022-JCJQ-ZD-219-00),无人集群系统xxx
2.国家自然科学基金优秀青年科学基金项目(62422307), 空地协同机器人技术及应用
3.国家自然科学基金面上项目(62273138),多机器人信息物理系统安全弹性控制
4.国家重点研发计划(2022YFB3903800),组件化弹性集成导航与控制关键技术及应用验证,2023-2025
5.湖南省自然科学基金优秀青年项目(2021JJ20029),多机器人系统安全协同控制方法及应用
6.中国工程院战略研究与咨询项目(2021-XY-41),智能机器人系统xxx发展战略研究
五、学生培养
1、竞赛获奖
(1)2026年湖南省大学生电子设计竞赛一等奖(1项),二等奖(1项),三等奖(4项),指导老师
(2)2026年第21届全国大学生智能汽车竞赛华南赛区一等奖(2项),二等奖(1项)、三等奖(1项),指导老师
(3) 2026年第21届全国大学生智能汽车竞赛全国总决赛一等奖(1项),二等奖(2项),指导老师
(4) 2026年研电赛华南赛区三等奖,指导老师
(5) 2026年第六届湖南省研究生能源装备创新设计,二等奖,指导老师
2、学生科研项目
(1)“油”刃有余—基于AI视觉的无人机空中加油自主控制系统,2026年,省级大创,指导老师
(2)基于PX4飞控的重载物流无人机集群协同控制,2026年,省级大创,指导老师
(3)基于物理信息神经网络(PINNs)的无人机故障诊断与容错控制研究,2026年,省级大创,指导老师
(4)基于物理信息神经网络(PINNs)的无人机鲁棒优化控制研究,2026年,省级大创,指导老师
(5)面向应急救援的视觉-自组网多机器人协同系统,2026年,省级大创,指导老师
(6)医疗应急的智能低空配送无人机系统,2026年,省级大创,指导老师
六、部分成果视频
视频1 :无人机集群抗扰编队控制
视频2: 无人机集群分布式无速度抗扰编队控制
视频3: 无人机集群容错编队控制
六、 联系方式
通信地址:湖南省湘潭市雨湖区湘潭大学工科楼北楼410,邮编:411105
电子邮箱:huyang621@xtu.edu.cn,429003533@qq.com


